
Разработка и исследование нового типа высокоточного шестиосного датчика силы.
2025-03-01
Традиционные одноосные датчики силы больше не могут отвечать потребностям современного производства и технологий. Шестиосные датчики силы все чаще привлекают внимание многих ученых. Шестиосные датчики силы могут измерять силы и крутящие моменты одновременно в шести направлениях и широко используются в машинах, роботизированных манипуляторах, аэрокосмической, биомедицине и других областях. Однако шестиосные датчики силы, изучаемые в настоящее время, обычно имеют много проблем. Для дальнейших исследований остро необходимы высокоточные и высокочувствительные датчики. Эта статья сочетает в себе теоретический анализ, моделирование методом конечных элементов и эксперименты по моделированию, а также оптимизирует структуру датчика на основе существующих исследований датчиков. Предложен новый тип высокоточного шестиосного датчика силы. Основное содержание исследования включает в себя:
1. После углубленного анализа различных характеристик датчика и изучения закона изменения характеристик датчика в зависимости от геометрических параметров датчика. Предложен новый тип конструкции шестиосного датчика силы составного балочного типа. Датчик имеет простую конструкцию, очевидную деформацию и простоту управления положением патча. Для определения размерных параметров датчика используются методы ортогонального теста и моделирования методом конечных элементов.
2. Используйте программное обеспечение для анализа abaqus, чтобы построить модель датчика и выполнить статический и динамический анализ датчика. Получены распределение деформации датчика под действием внешней силовой нагрузки и собственная частота первых шести порядков датчика. Результаты показывают, что датчик имеет хорошую линейность.
3. Основываясь на основном принципе уравнительной чашки Уитса, определите схему шестимерного датчика силы. По результатам анализа методом конечных элементов определить область деформации упругого тела, скомбинировать масштаб сенсорной конструкции и выполнить на ней обоснованную компоновку. И соответствующим образом увеличьте выходную мощность и уменьшите проблему межпространственной связи шестимерного датчика силы на патче.
4. Разработать специальное калибровочное устройство для датчика. В зависимости от конструкции и формы датчика разработайте комплект специальных устройств для калибровки датчика. По результатам имитационного эксперимента датчик отвязан. Используйте метод квадратов и метод нейронной сети BP, чтобы вычислить взаимосвязь между ними и завершить исследование калибровки датчика. Исследование показывает, что метод нейронной сети BP имеет лучший эффект развязки.
RELATED NEWS
-
Точность в небольших помещениях: компания Changzhou Right Measurement представляет новые высокопроизводительные миниатюрные датчики нагрузки на сжатие и растяжение
Точность в небольших помещениях: компания Changzhou Right Measurement представляет новые высокопроизводительные миниатюрные датчики нагрузки на сжатие и растяжение
-
Компания Changzhou Right Measurement представляет новый датчик силы сильфонного типа: идеальное решение для гигиенических и агрессивных сред
ЧАНЧЖОУ, КИТАЙ – Компания Changzhou Right Measurement And Control System CO., LTD., ведущий новатор в области технологий промышленного взвешивания, с гордостью объявляет об официальном выпуске своей новейшей весовой ячейки сильфонного типа. Этот новый продукт, спроектированный с учетом точности и способный выдерживать самые требовательные производственные линии в мире, призван по-новому взглянуть на надежность в пищевой, фармацевтической и упаковочной отраслях.
-
Можно ли использовать датчик силы колонны для мониторинга состояния конструкций?
Мониторинг состояния конструкций (SHM) становится все более важным в современном проектировании, поскольку инфраструктурные системы становятся больше, сложнее и требовательнее с точки зрения безопасности и надежности. Мосты, здания, промышленные конструкции и тяжелое оборудование полагаются на точную информацию о нагрузке для обнаружения ранних признаков повреждений или усталости. В этом контексте датчики силы колонны привлекают внимание как практическое решение для долгосрочного мониторинга конструкций. Но может ли датчик силы на колонне действительно использоваться для мониторинга состояния конструкций? Ответ — да, при правильном применении.
-
Как откалибровать датчик силы сжатия колонны в полевых условиях
Датчики силы сжатия колонны широко используются в тяжелых промышленных условиях, таких как прессы, структурные испытания, мониторинг нагрузки и системы взвешивания. Калибровка в полевых условиях необходима для обеспечения точного измерения силы, особенно после установки, технического обслуживания или длительной эксплуатации. В отличие от лабораторной калибровки, калибровка в полевых условиях должна учитывать реальные условия эксплуатации и при этом минимизировать время простоя. В этой статье объясняется, как откалибровать датчик силы сжатия колонны в полевых условиях, используя практичные и надежные методы.
-
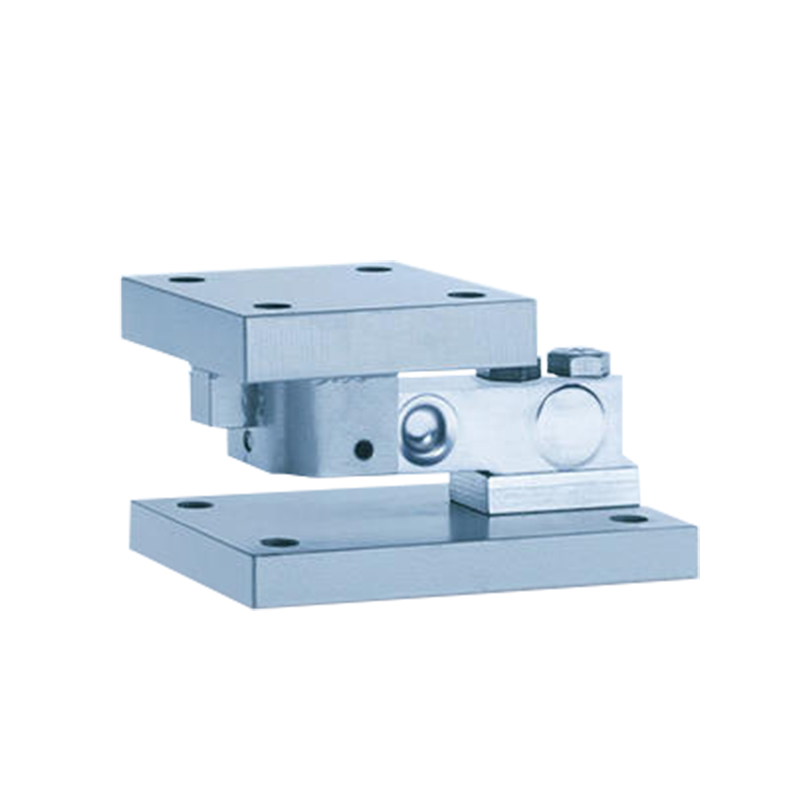
Распространенные способы устранения ошибок связи модуля взвешивания
Весовые модули являются важными компонентами современных промышленных систем взвешивания, обеспечивающими точную передачу данных между датчиками веса, распределительными коробками и системами управления. В таких приложениях, как силосы, резервуары, конвейеры и платформенные весы, стабильная связь имеет решающее значение для надежного измерения веса и управления процессом. Однако ошибки связи могут возникать из-за различных механических, электрических факторов и факторов окружающей среды. Понимание распространенных проблем и способов их устранения помогает минимизировать время простоя и поддерживать точность системы.
-

Как откалибровать многомодульную промышленную систему взвешивания
Многомодульные промышленные системы взвешивания широко используются в силосах, резервуарах, бункерах, конвейерных весах и платформах для тяжелых условий эксплуатации, где несколько датчиков веса работают вместе для точного измерения веса. Правильная калибровка необходима для обеспечения стабильных показаний, соответствия нормативным требованиям и надежного управления процессом. В этой статье объясняется, как калибровать многомодульную промышленную систему взвешивания, и излагаются лучшие практики, которые помогают поддерживать долгосрочную точность и производительность.
-
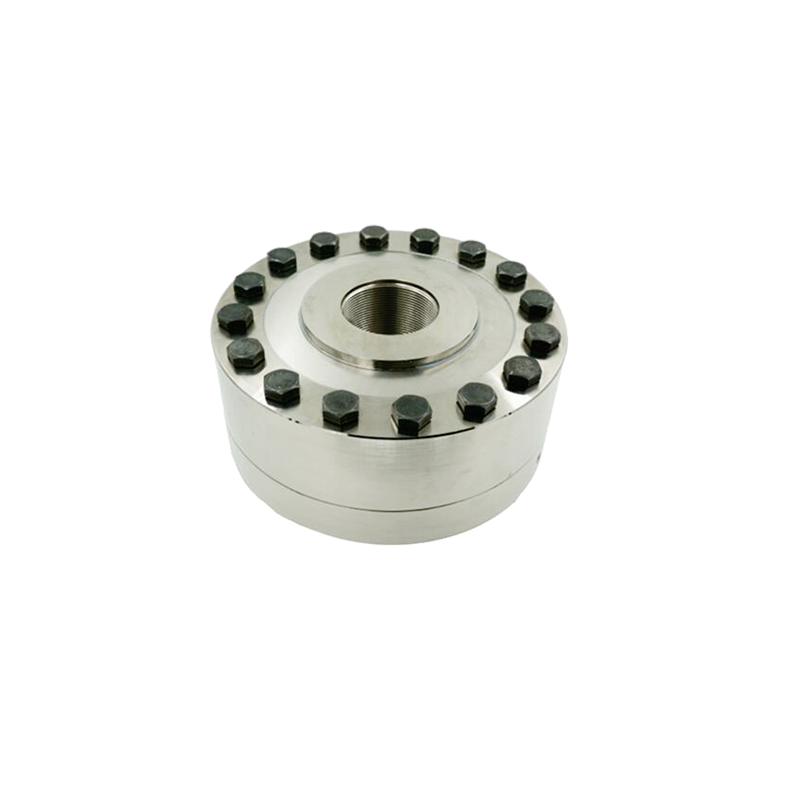
Что заставляет датчик силы фланца давать нестабильные показания
Датчики силы фланца широко используются в промышленности для измерения силы зажима, сжатия и предварительного натяга в болтовых соединениях, фланцевых соединениях и механических узлах. Их способность обеспечивать обратную связь в режиме реального времени имеет решающее значение для обеспечения безопасности, производительности и надежности. Однако на практике пользователи иногда сталкиваются с нестабильными или нестабильными показаниями, что может поставить под угрозу точность и эффективность работы системы. Понимание распространенных причин нестабильных показаний может помочь инженерам и техническим специалистам обеспечить точное измерение силы.
-
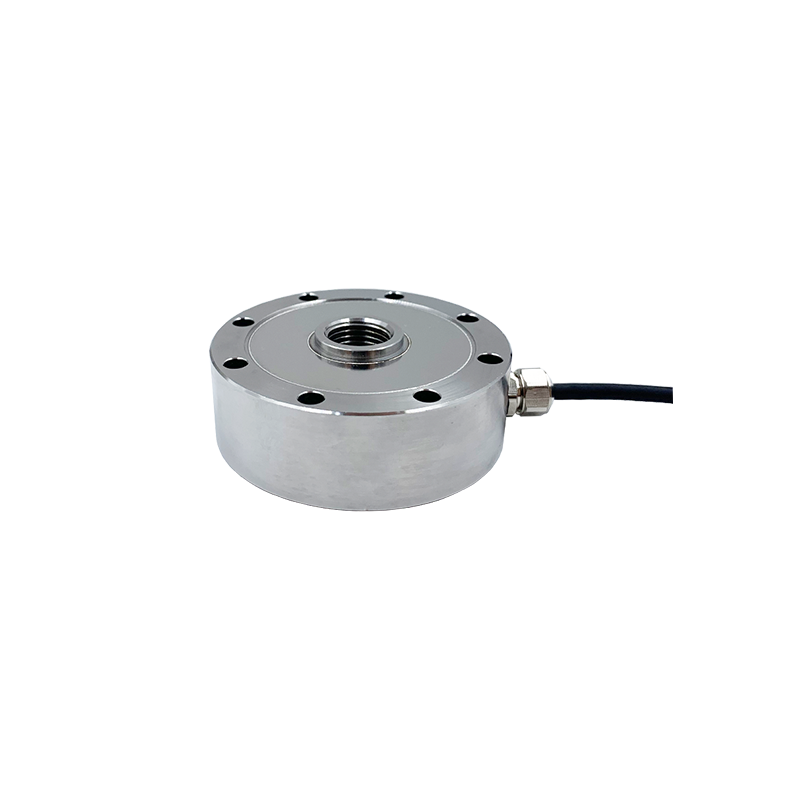
Как установить датчик силы сжатия фланца на болтовое соединение
Датчики силы сжатия фланцев широко используются для измерения силы зажима и предварительного натяга в болтовых соединениях в таких отраслях, как машиностроение, энергетика, автомобилестроение и промышленная автоматизация. Правильная установка необходима для обеспечения точного измерения силы, долгосрочной стабильности и достоверности данных. В этом руководстве объясняется, как правильно установить датчик силы сжатия фланца на болтовое соединение, а также приводятся практические шаги и рекомендации, подходящие для инженеров и технических пользователей.
-
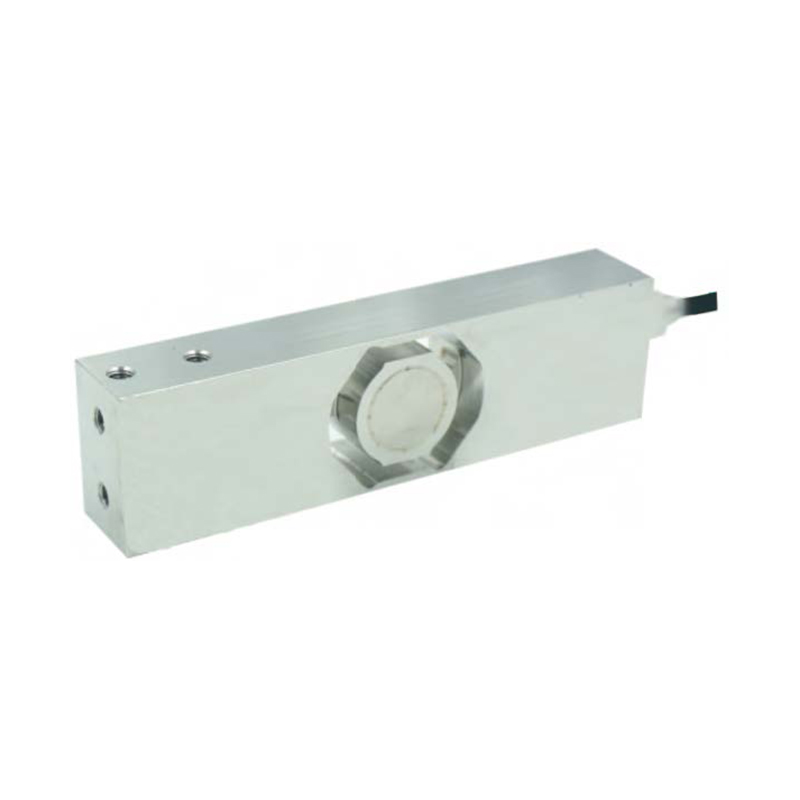
Как выбрать датчик одноточечной нагрузки для настольных весов
Настольные весы, также известные как настольные или платформенные весы, широко используются в розничной торговле, лабораториях, складах и легкой промышленности. В основе этих систем взвешивания лежит одноточечный тензодатчик — датчик, специально разработанный для обеспечения точных измерений, даже когда грузы расположены не по центру. Выбор правильного одноточечного тензодатчика для настольных весов имеет важное значение для достижения долгосрочной точности, надежности и соответствия требованиям применения.
-
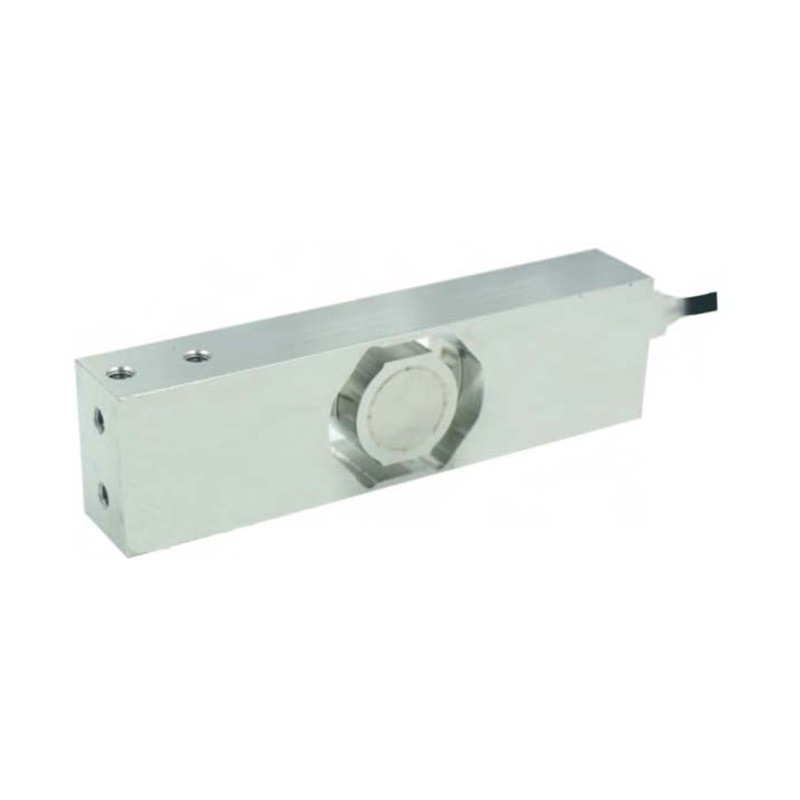
Каков принцип работы одноточечного тензодатчика?
Одноточечные датчики веса являются одними из наиболее часто используемых датчиков веса в современных измерительных системах. Они широко используются в электронных розничных весах, настольных весах, медицинском оборудовании и платформах для взвешивания легкой промышленности. Для новичков или пользователей, которым необходимо четкое техническое понимание, изучение того, как работает одноточечный тензодатчик, обеспечивает прочную основу для понимания технологии измерения нагрузки.
-
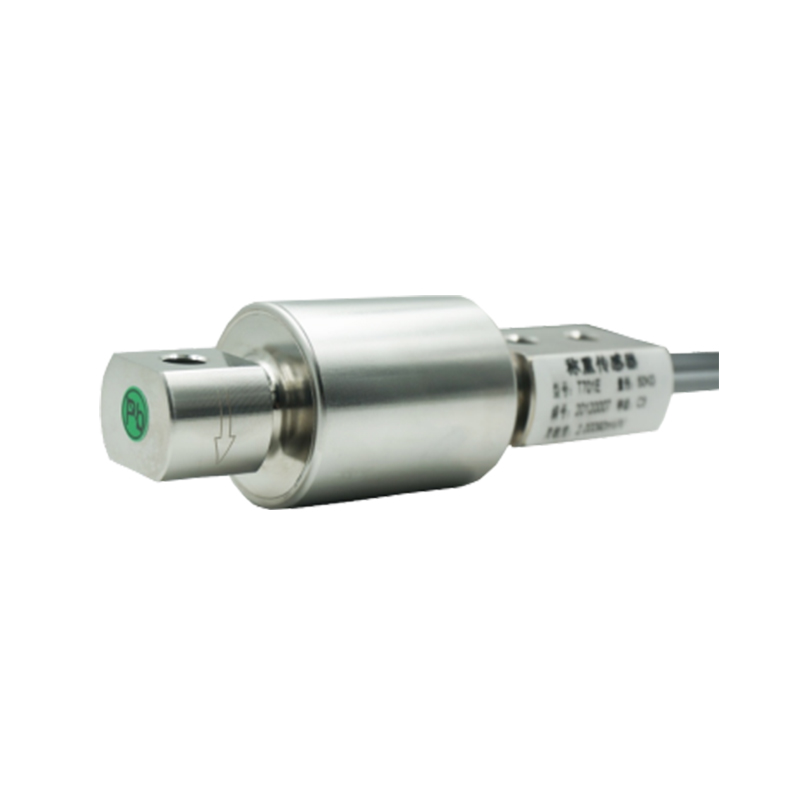
Какие факторы влияют на точность сильфонного датчика силы?
Сильфонные датчики веса широко используются в промышленных системах взвешивания, особенно в таких приложениях, как резервуары, силосы, бункеры и процессы дозирования. Их компактная конструкция и способность выдерживать сжимающие нагрузки делают их популярным выбором в обрабатывающей, химической и пищевой промышленности. Однако достижение надежных и точных измерений зависит от множества факторов. Понимание того, что влияет на точность сильфонного тензодатчика, важно для проектировщиков систем, инженеров и операторов, которым нужны стабильные результаты взвешивания.
-
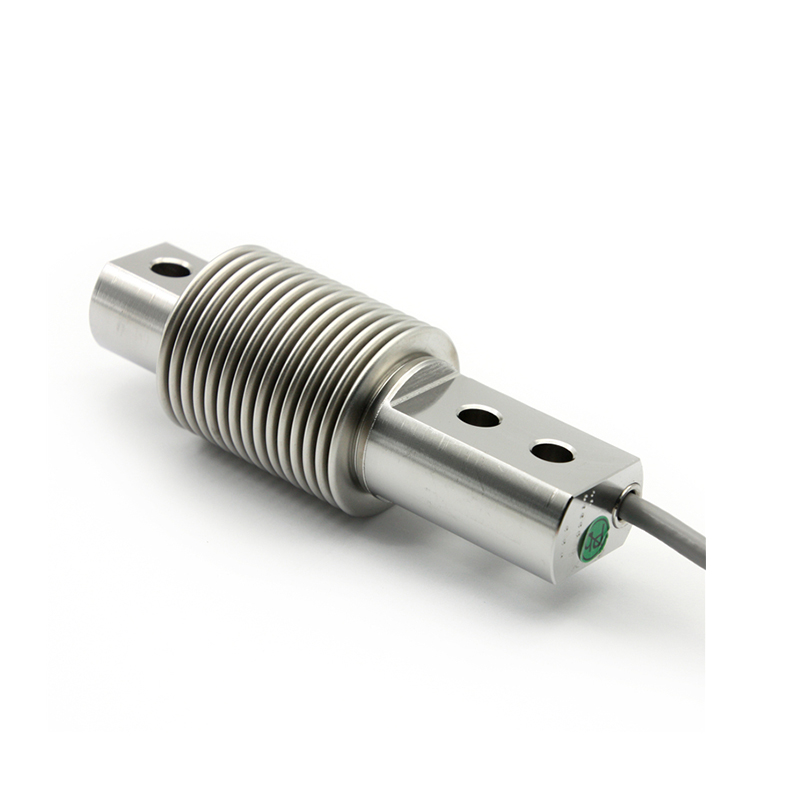
Как правильно установить тензодатчик сильфонного типа
Тензодатчики сильфонного типа широко используются в промышленных системах взвешивания, таких как резервуары, бункеры, силосы и дозирующие системы. Эти датчики веса, известные своей высокой точностью и способностью компенсировать несоосность, по-прежнему требуют правильной установки для обеспечения надежной и долговременной работы. Понимание того, как правильно установить тензодатчик сильфонного типа, необходимо для достижения точных измерений и защиты датчика от повреждений.
-

Что такое 6-осевой датчик силы
Поскольку автоматизация, робототехника и интеллектуальное производство продолжают развиваться, точное измерение силы и крутящего момента становится все более важным. Среди наиболее передовых сенсорных технологий — 6-осевой датчик силы — устройство, предназначенное для измерения сложных механических взаимодействий в нескольких направлениях. Понимание того, что такое 6-осевой датчик силы и как он работает, помогает инженерам и системным интеграторам повысить точность, безопасность и производительность в современных приложениях.
-
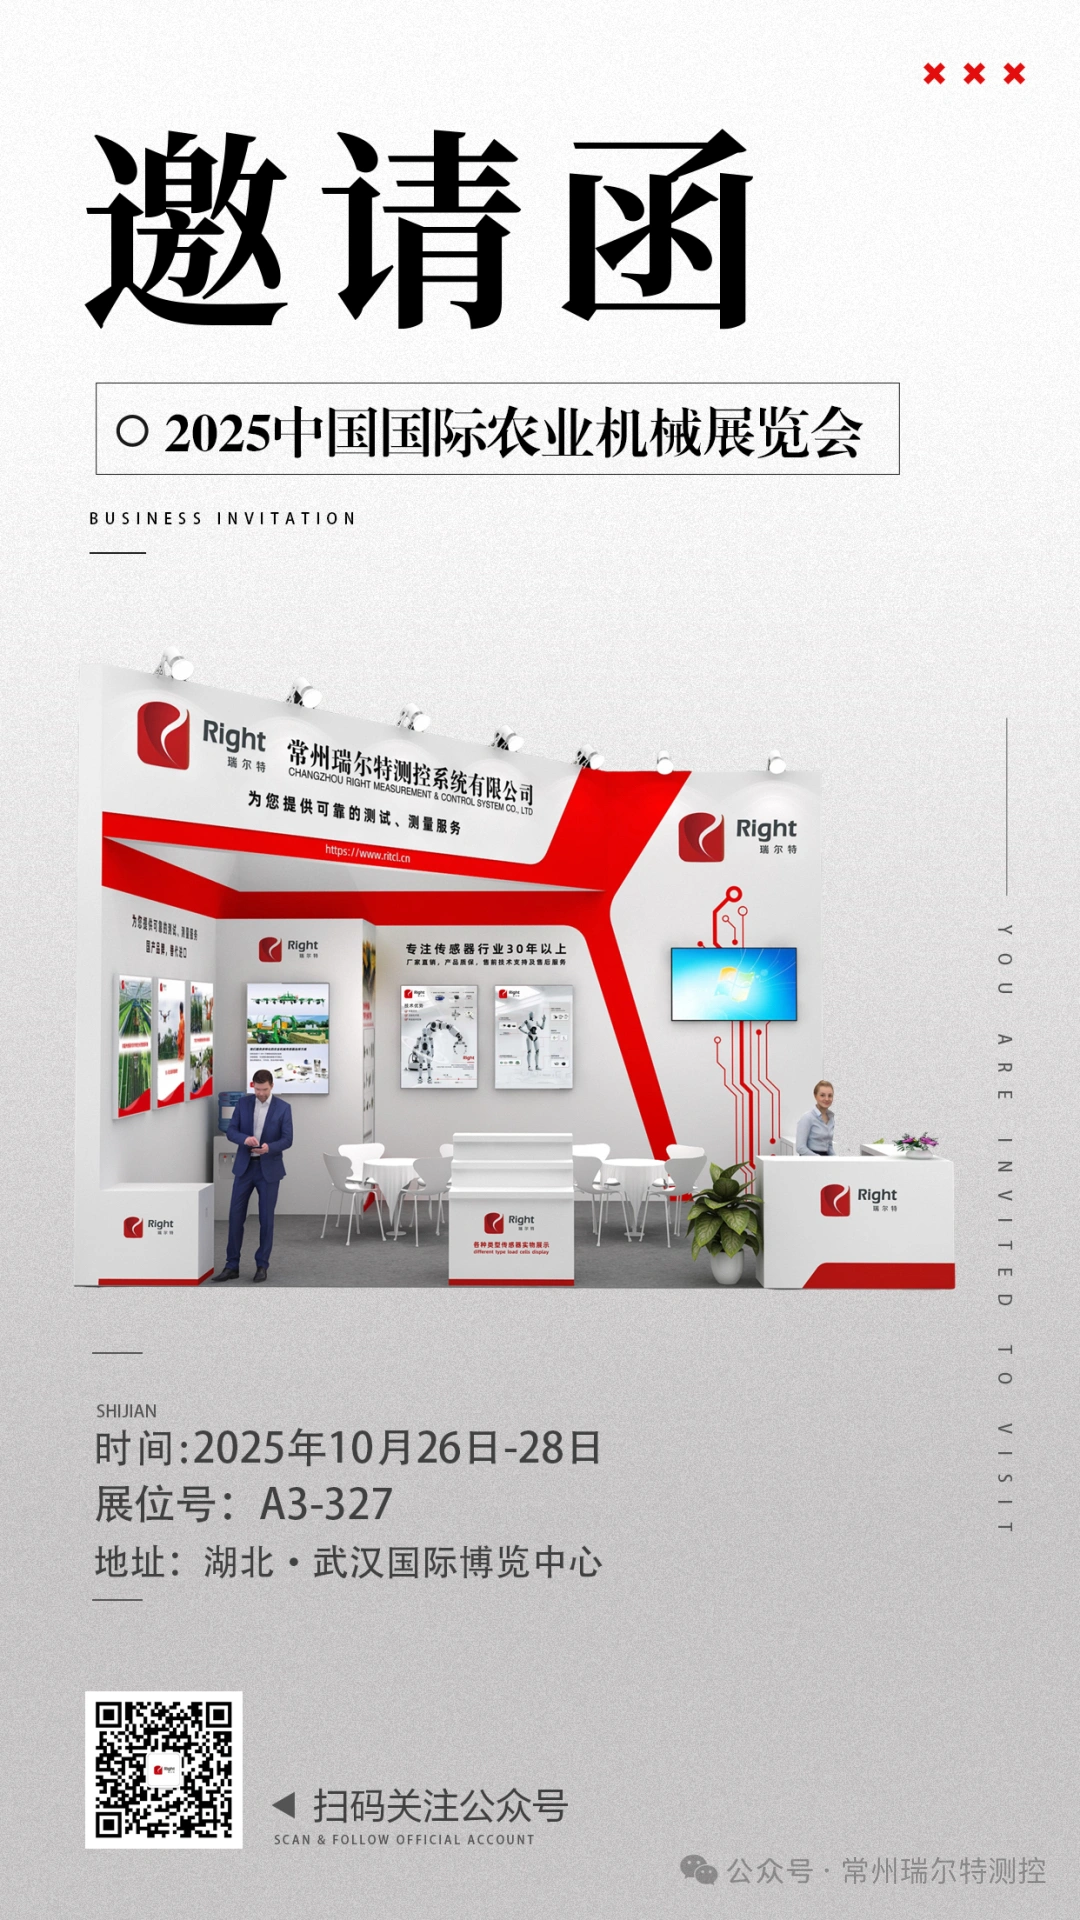
Приближается крупнейшее в Азии мероприятие по сельскохозяйственной технике, и Changzhou Right продемонстрирует свои основные технологии.
Золотая осень в Цзинчу обещает плодотворные результаты! Китайская международная выставка сельскохозяйственной техники 2025 года (Уханьская выставка сельскохозяйственной техники) торжественно откроется в Уханьском международном выставочном центре с 26 по 28 октября.
-
Приглашение | Right Technology искренне приглашает вас принять участие в Международной конференции IEEE/RSJ по интеллектуальным роботам и системам 2025 года.
С 19 по 25 октября в Международном выставочном центре Ханчжоу пройдет Международная конференция IEEE/RSJ 2025 по интеллектуальным роботам и системам (IROS 2025), одна из двух ведущих международных конференций в мире в области робототехники.
-
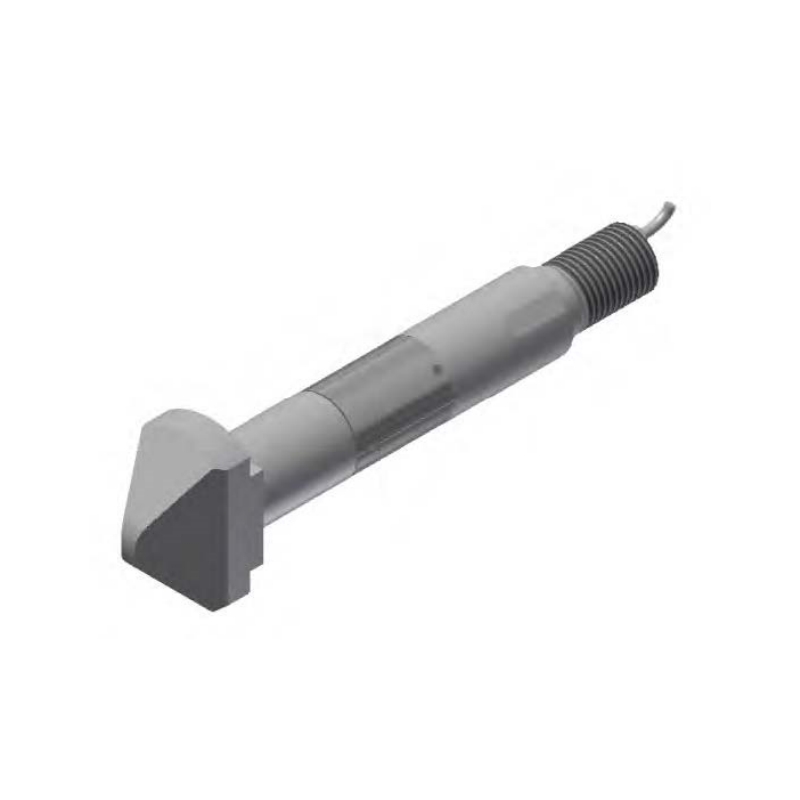
RIGHT ИЗМЕРЕНИЕ И КОНТРОЛЬНАЯ СИСТЕМА представляет усовершенствованный датчик нагрузки со штифтом для прецизионных применений
В современном быстро развивающемся промышленном мире потребность в точных и надежных решениях для измерения силы больше, чем когда-либо. Признавая этот спрос, компания RIGHT MEASUREMENT AND CONTROL SYSTEM представила свою последнюю инновацию: датчик нагрузки Custom Pin, разработанный для обеспечения исключительной точности, долговечности и адаптируемости в различных отраслях.
-
Усилитель увеличивает звук?
В мире аудиотехнологий мало вопросов так распространены, как: Усиливает ли усилитель звук? Простой ответ — да, но не так, как думают многие. Усилитель не создает звук напрямую. Вместо этого он усиливает слабые электрические сигналы, чтобы динамики могли преобразовать их в более громкий и чистый звук. Без усилителя многие звуковые системы не смогли бы воспроизводить мощный и высококачественный звук, который мы слышим в музыке, фильмах и устройствах связи.
-
Каковы три типа усилителей?
В области электроники и аудиотехники усилители играют центральную роль в усилении слабых сигналов и повышении их мощности для практического использования. От музыкальных систем до устройств связи — усилители есть повсюду. Однако не все усилители одинаковы. Фактически их обычно делят на три основных типа, каждый из которых служит определенной цели: усилители напряжения, усилители тока и усилители мощности.
-
Усилитель — это просто динамик?
В мире аудиотехники часто возникает одно распространенное заблуждение: многие считают, что усилитель — это то же самое, что и динамик. Хотя оба они являются важными частями любой звуковой системы, они выполняют совершенно разные функции. Понимание этого различия является ключом к пониманию того, как музыка, голос и сигналы преобразуются в мощные звуки, которые мы слышим каждый день.
-
Универсальное применение усилителей в современных отраслях
В эпоху быстрого технологического развития усилители стали незаменимыми компонентами во многих приложениях. От бытовой электроники до современных промышленных систем — усилители служат важнейшими устройствами, преобразующими слабые сигналы в более сильные и пригодные для использования выходные сигналы. Их способность повышать производительность, улучшать качество звука и поддерживать целостность сигнала делает их одними из наиболее широко применяемых электронных компонентов как в повседневной жизни, так и в специализированных отраслях.
-
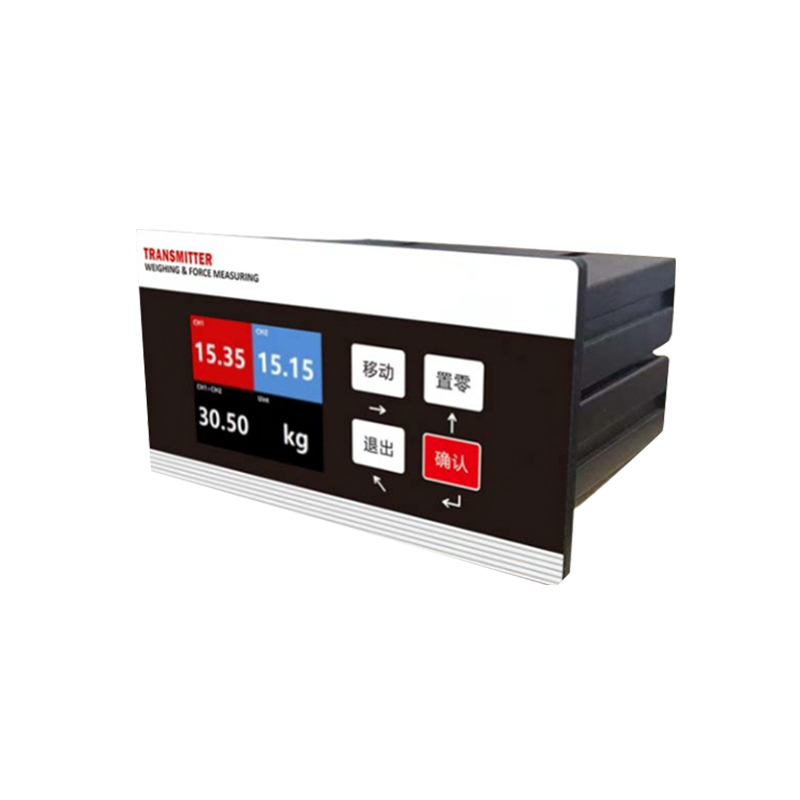
Расширение применения цифровых индикаторов в современных отраслях
В сегодняшней быстро развивающейся промышленной среде точность и аккуратность стали более важными, чем когда-либо. Одним из инструментов, который играет жизненно важную роль в обеспечении надежности измерений, является цифровой индикатор. Этот усовершенствованный измерительный прибор, также известный как цифровой циферблатный индикатор, нашел широкое применение в производстве, машиностроении, контроле качества и исследовательских областях, что делает его незаменимым устройством для современных отраслей промышленности.
-
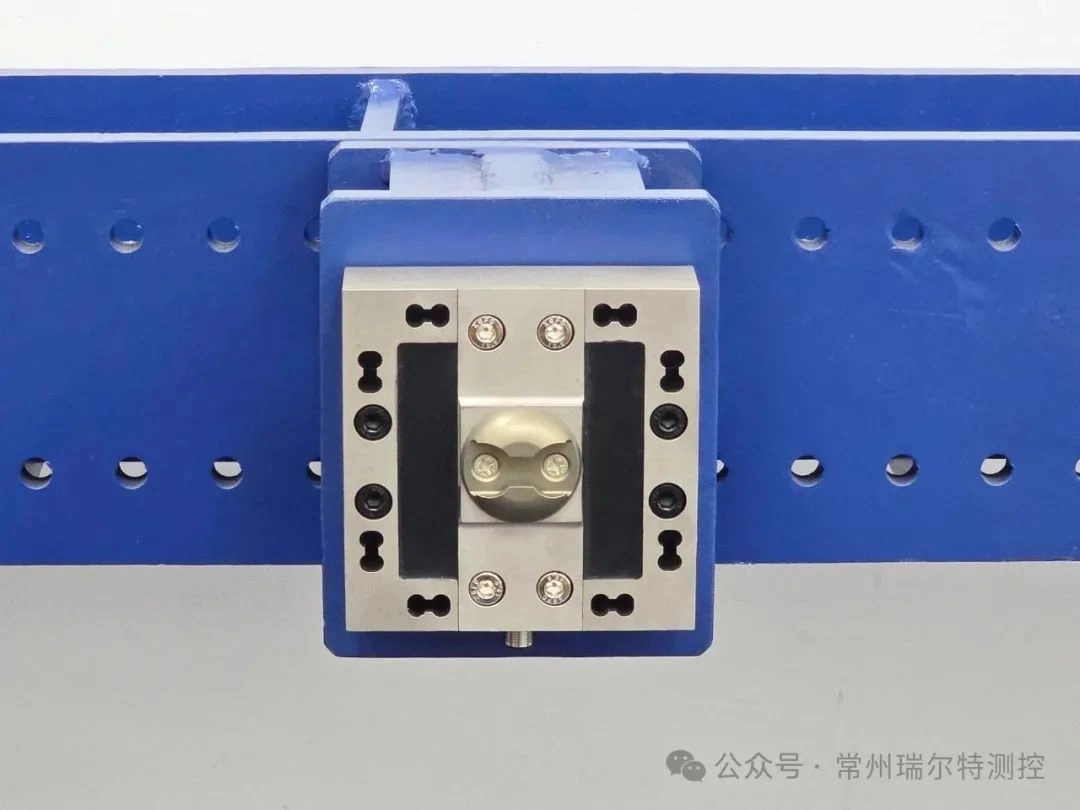
Промышленные приложения | Применение 48-канальной высокоточной системы 3D-мониторинга силы компании Right в системах 3D-регистрации силы авиационной грузовой сети
На высоте 10 000 метров грузовые сети выдерживают не только вес груза, но и серьезные проблемы, связанные с турбулентными ударами и быстрыми центробежными силами. Когда грузовой самолет летит на большой высоте, грузовая сетка не только выдерживает вес 20 тонн груза, но также подвергается трехмерному удару и разрыву.
-
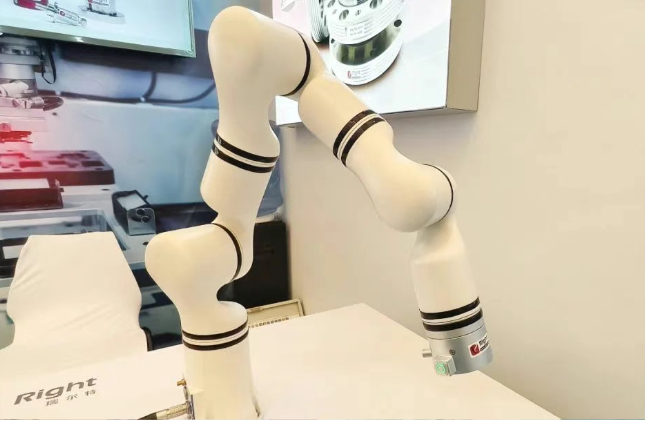
Точное зондирование и интеллектуальное вождение | Чанчжоу Райт блистает инновационными сенсорными решениями на выставке AHTE 2025
С 9 по 11 июля 2025 года в Шанхайском новом международном выставочном центре успешно прошла 18-я Шанхайская международная выставка промышленной сборки и трансмиссионных технологий (AHTE 2025), которая привлекла большое внимание в области глобальной промышленной автоматизации и интеллектуальной сборки.
-
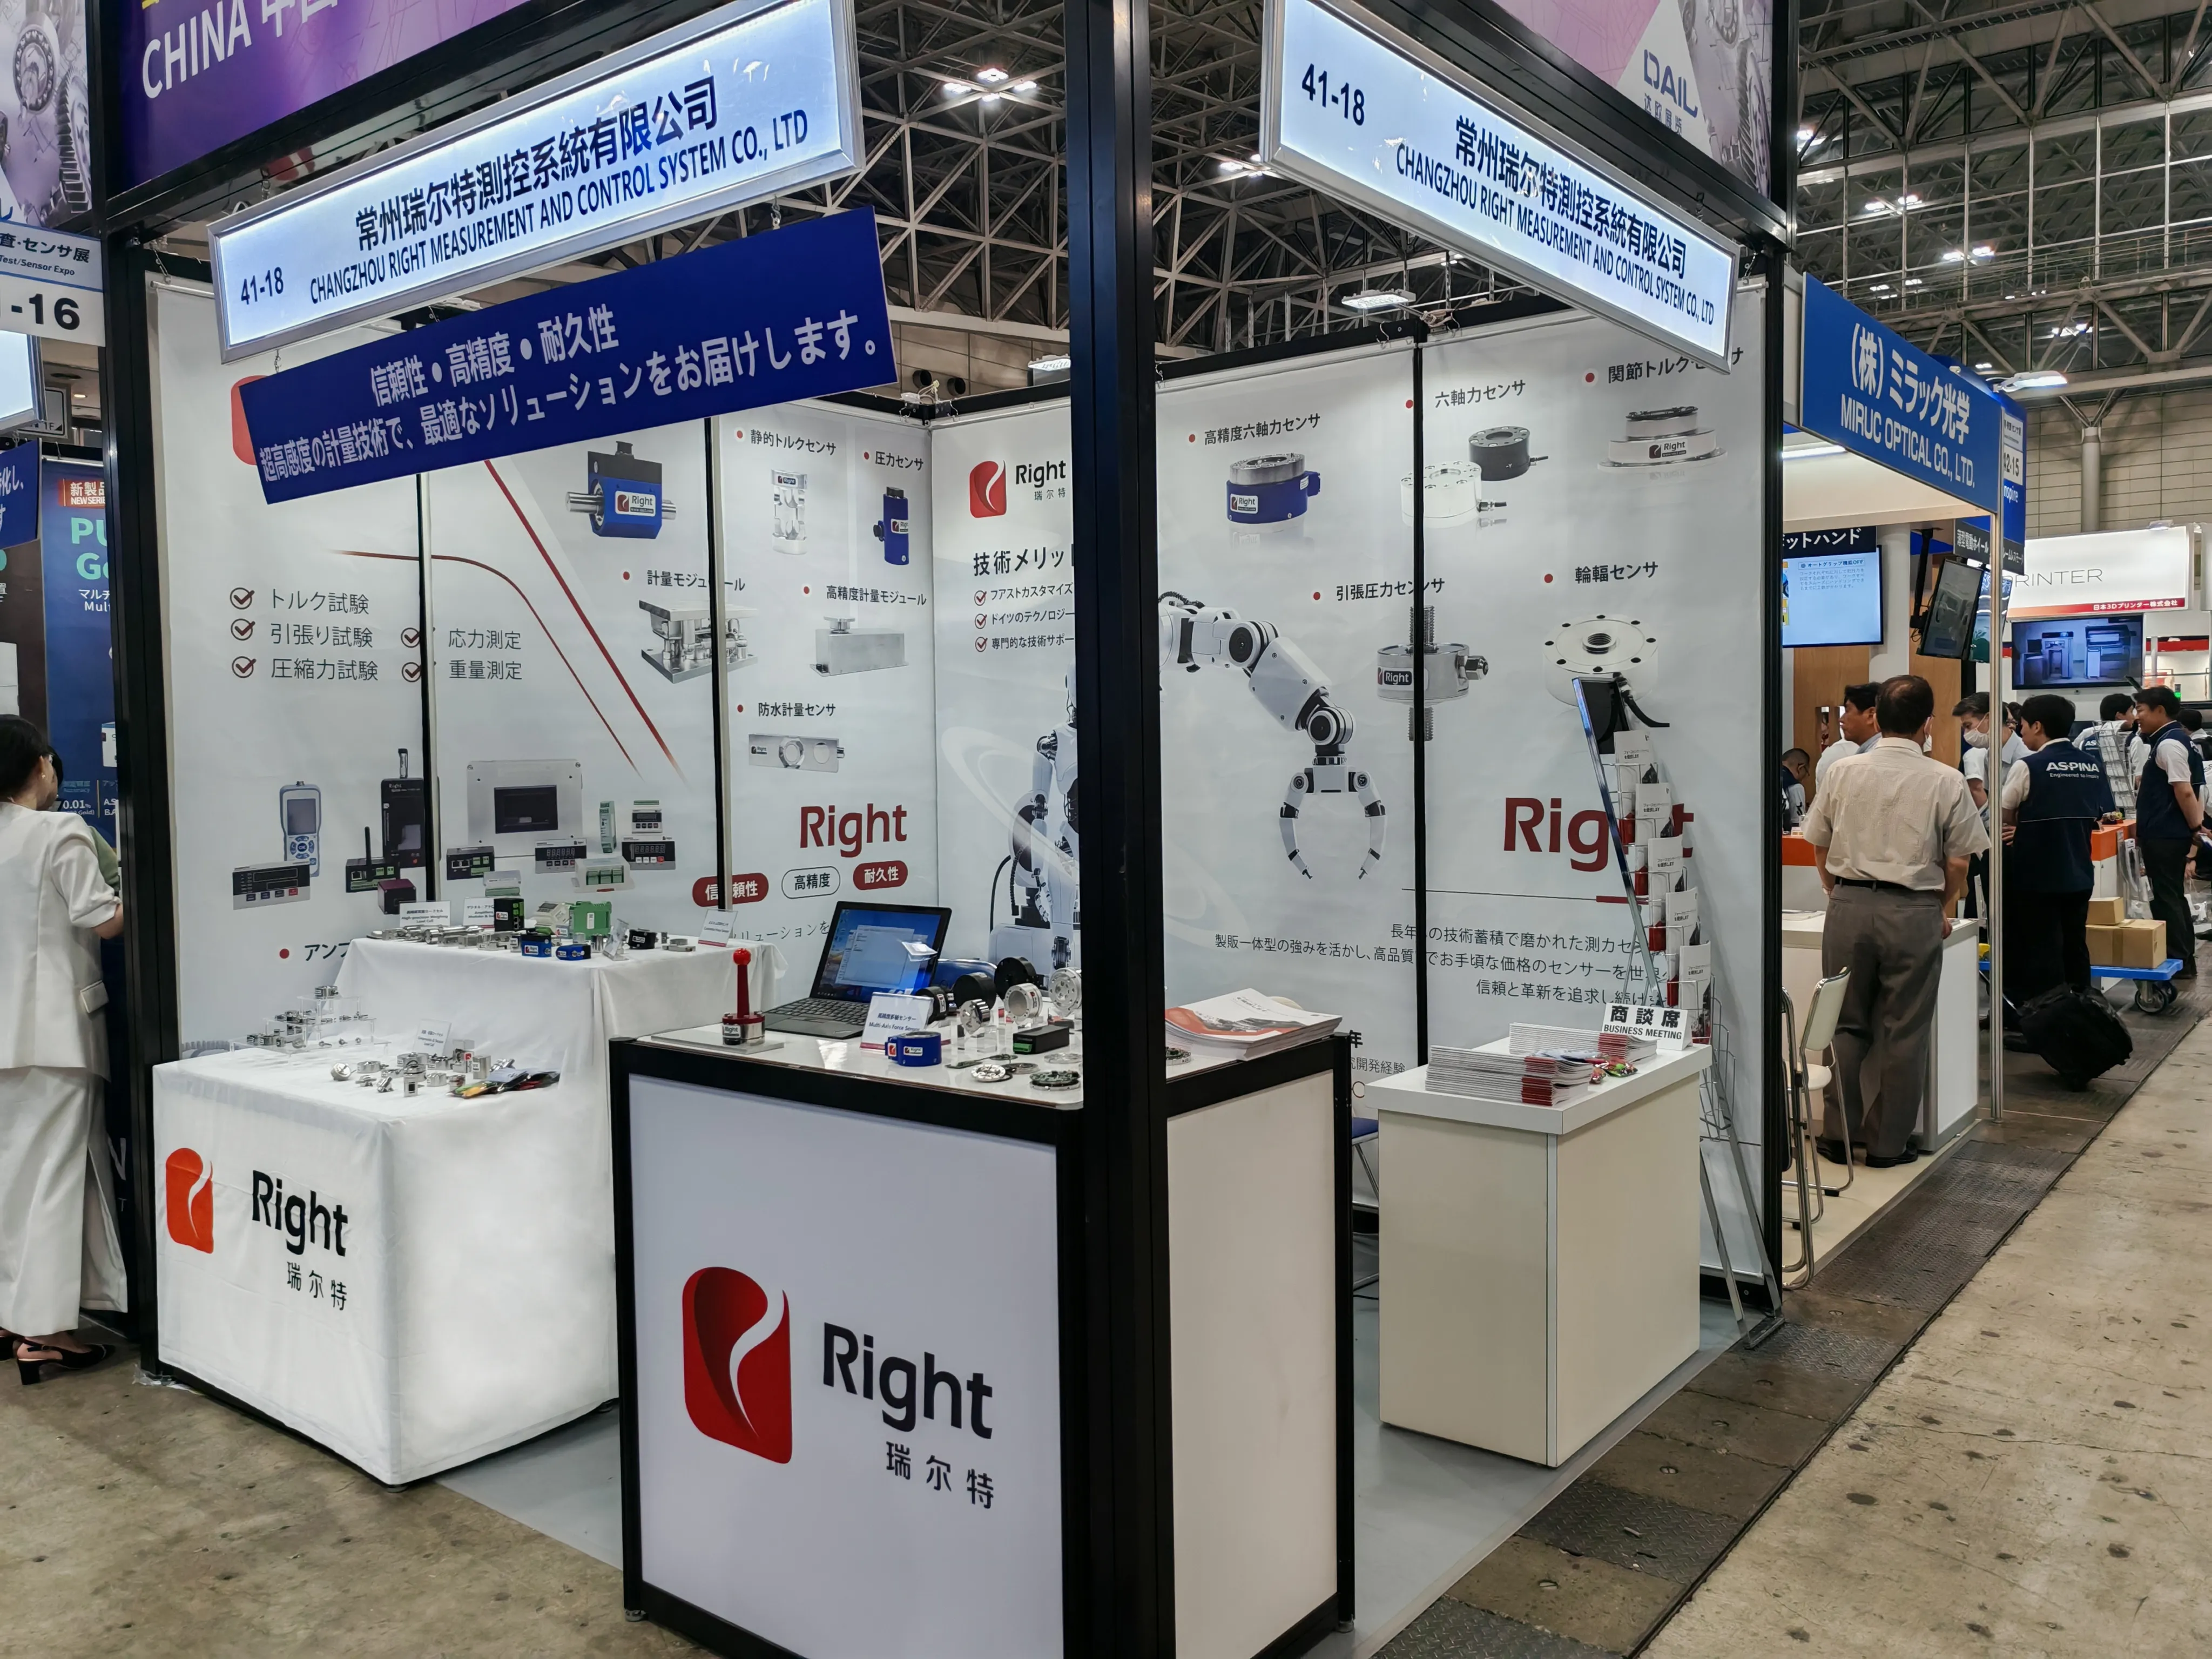
Обзор выставки | Changzhou Right успешно выступила на 30-й выставке ManufacturingWorld Tokyo - Mechanical Components & Materials Technology Expo и приняла участие в Азиатском производственном мероприятии.
Обзор выставки | Changzhou Right успешно выступила на 30-й выставке ManufacturingWorld Tokyo - Mechanical Components & Materials Technology Expo и приняла участие в Азиатском производственном мероприятии.
-
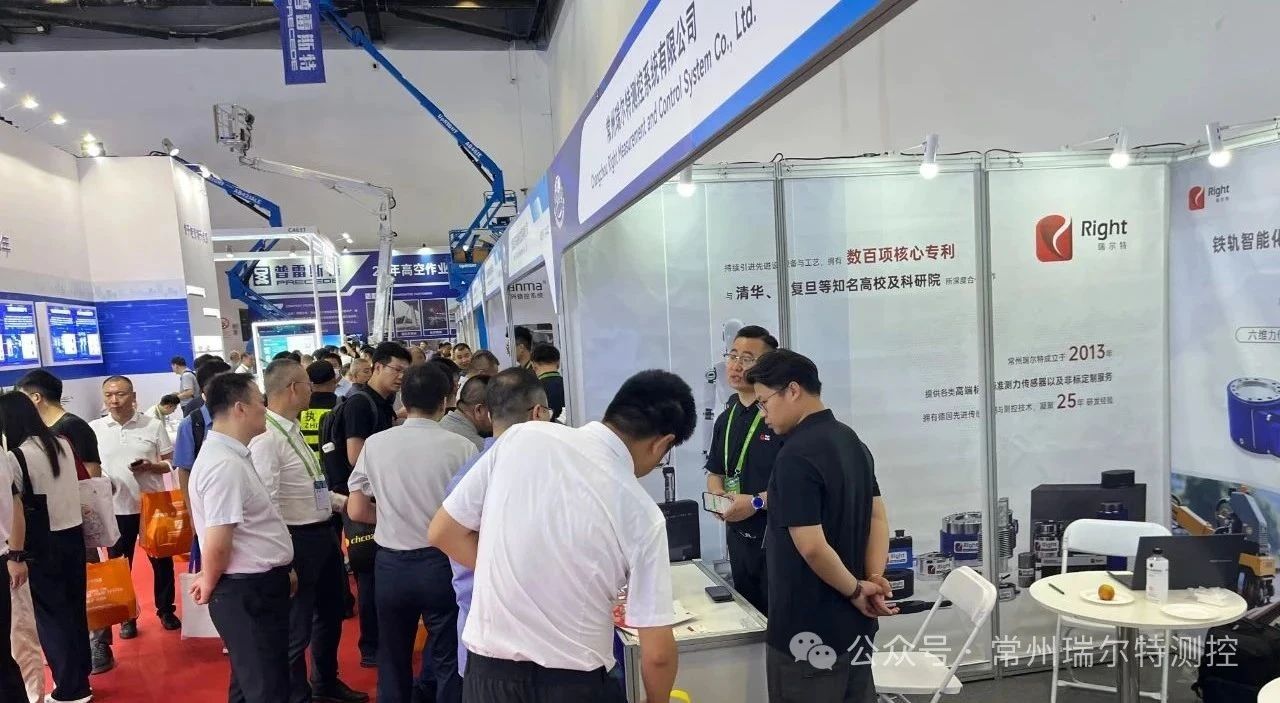
Обзор выставки | Чанчжоу Райт блистает на 17-й Китайской международной выставке современных железнодорожных технологий и оборудования, внедряет инновационные сенсорные технологии и продвигает будущее железнодорожной безопасности и интеллекта.
Пекин, 8 июля 2025 г. — 17-я Китайская международная выставка современных железнодорожных технологий и оборудования (MODERN RAILWAYS), крупнейшее и наиболее влиятельное событие железнодорожной отрасли в Азии, торжественно открылась в Китайском национальном конференц-центре в Пекине.
-
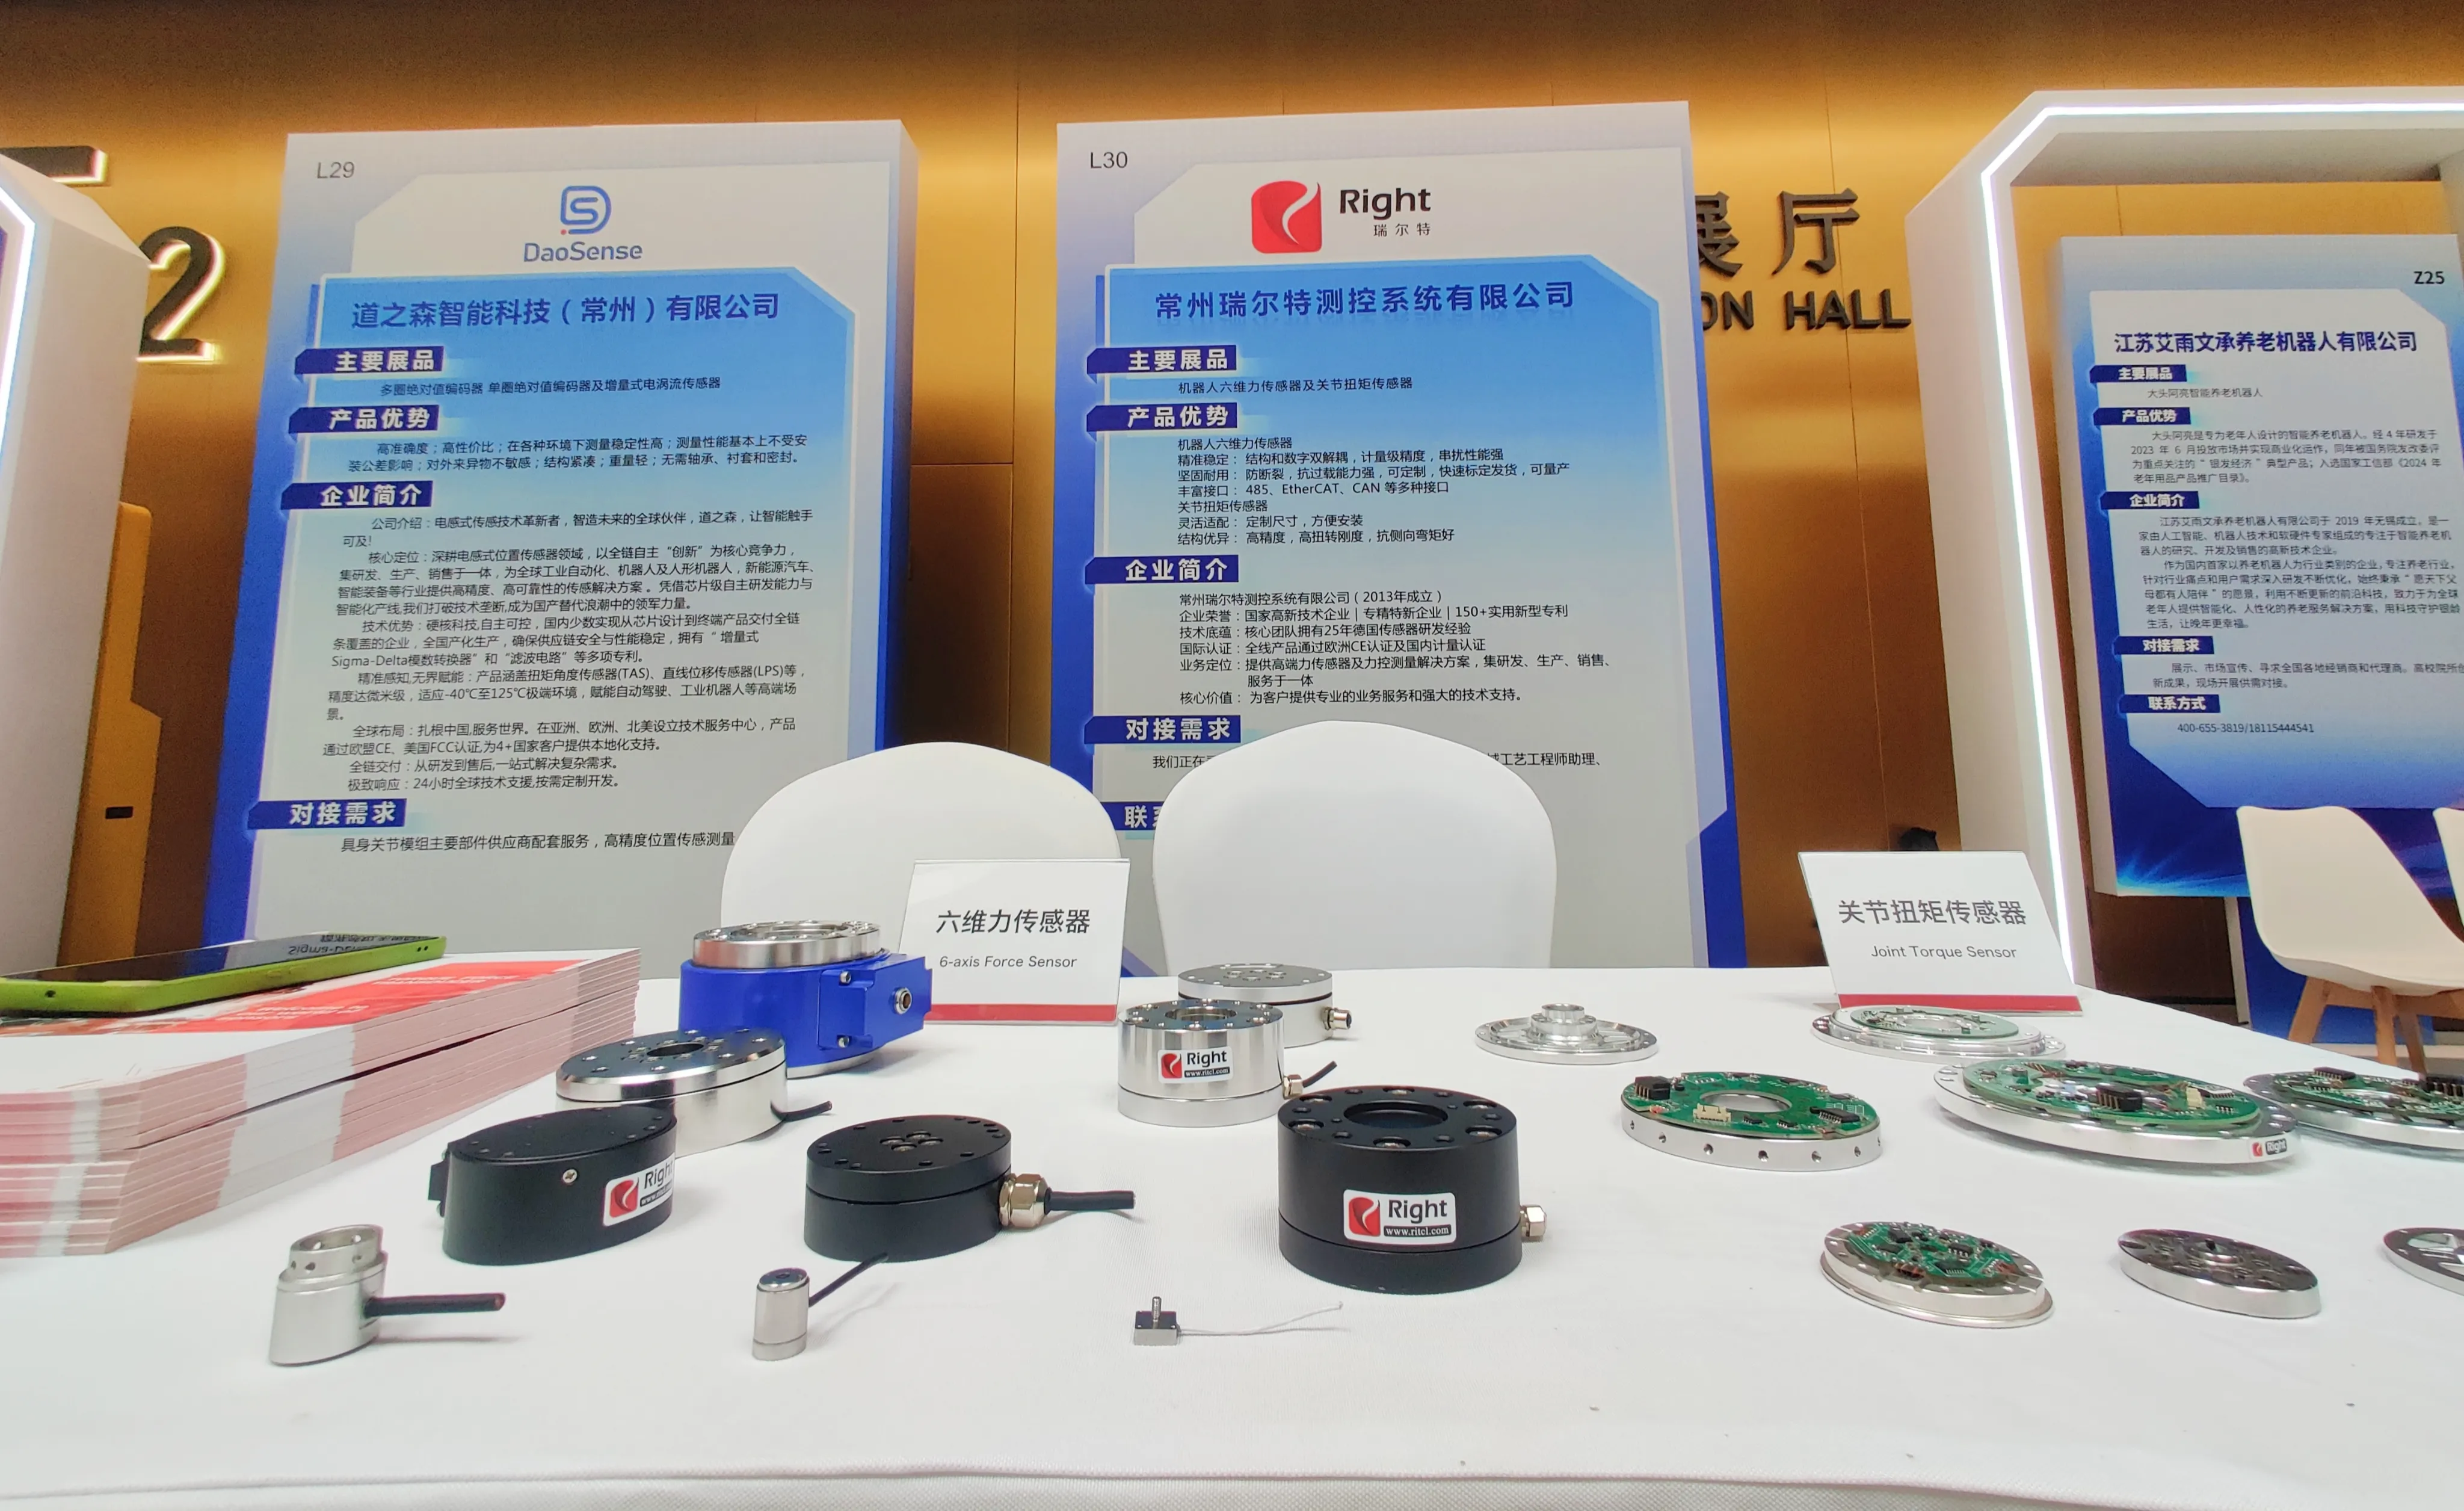
Расширяя возможности точного восприятия, Changzhou Right объединяется с Jiangsu Embodied Intelligent Robot Industry Alliance, чтобы совместно начать новую эру AI+Robots!
Расширяя возможности точного восприятия, Changzhou Right объединяется с Jiangsu Embodied Intelligent Robot Industry Alliance, чтобы совместно начать новую эру AI+Robots!
-

29-Я МЕЖДУНАРОДНАЯ ВЫСТАВКА СТАНКОВ, МЕТАЛЛООБРАБОТКИ И АВТОМАТИЗАЦИИ
Приглашаем Вас на выставку METALTECH & AUTOMEX в Малайзии.
-
Инновационный центр науки и технологий интеллектуальных роботов Чанчжоу и проект Right Key обосновались в Ухане
Умное производство в Чанчжоу: «Человек и машина» идут рука об руку. 29 апреля в Чанчжоу состоялось специальное мероприятие по интеграции и укреплению производственной цепочки «Сотни событий и тысячи предприятий» - 1028 Robot. Многие авторитетные эксперты в области робототехники по всей стране и более 300 представительных предприятий в стране и за рубежом собрались в Wuhan High-tech, чтобы получить представление о тенденциях развития, связать высококачественные ресурсы, продвигать технологические инновации, делиться новыми возможностями для воплощенного интеллекта и работать вместе для нового будущего цифровой и реальной интеграции.
-
Изучение применения датчиков крутящего момента шарниров роботов в современной автоматизации
Поскольку технологии робототехники продолжают развиваться, точность и оперативность становятся все более важными. Одним из компонентов, играющих решающую роль в этой эволюции, является датчик крутящего момента сустава робота — устройство, которое измеряет крутящий момент или силу вращения в суставе робота. Эти датчики необходимы для повышения производительности, безопасности и эффективности современных роботизированных систем.
-
Что обнаруживает датчик силы? Понимание его роли в современных технологиях
В современном мире, который становится все более автоматизированным и прецизионным, датчики силы играют жизненно важную роль во многих отраслях промышленности. Но что именно обнаруживает датчик силы и почему он является таким важным компонентом современных машин и устройств?
-
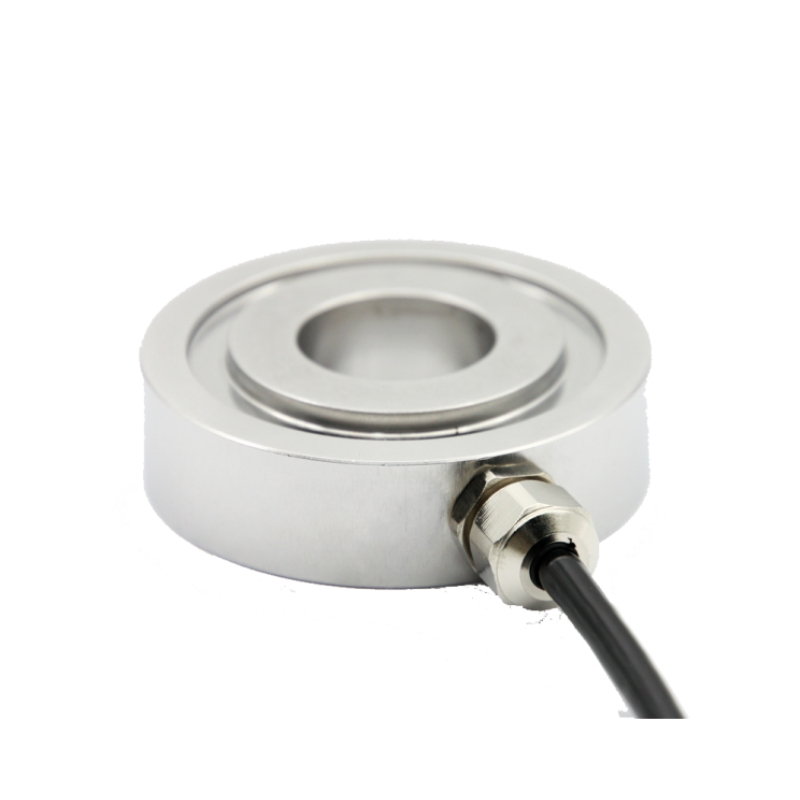
Что такое датчик силы кольцевого типа?
В области промышленной автоматизации, робототехники и точного машиностроения крайне важно точное измерение силы. Среди различных технологий измерения силы датчик силы кольцевого типа выделяется своей компактной конструкцией и высокой чувствительностью. Но что такое датчик силы кольцевого типа и как он работает?
-
В чем разница между датчиком силы и датчиком давления
По мере того как интеллектуальные системы, робототехника и промышленная автоматизация становятся все более сложными, датчики занимают центральное место в обеспечении точности, безопасности и эффективности. Среди наиболее часто используемых типов — датчики силы и датчики давления. Хотя эти термины часто используются как взаимозаменяемые, они выполняют разные функции и предназначены для разных целей измерения. Итак, что именно отличает их?
-

2-осевой датчик силы или 3-осевой датчик силы: какой из них лучше всего подходит для вашего применения?
В эпоху интеллектуального производства, робототехники и точных испытаний датчики силы играют жизненно важную роль в сборе данных в реальном времени для контроля и анализа. Среди наиболее широко используемых типов — 2-х и 3-х осевые датчики силы. Но чем они отличаются и какой из них лучше подойдет для вашего конкретного приложения?
-
Как работает двухдиапазонный датчик силы?
В современных высокоточных инженерных и промышленных условиях точное измерение силы имеет решающее значение. Одним из наиболее универсальных инструментов, разработанных для удовлетворения этой потребности, является двухдиапазонный датчик силы. Но как именно работает этот усовершенствованный датчик и почему ему все чаще отдают предпочтение в робототехнике, медицинских устройствах и автоматизированных системах тестирования?
-
Как выбрать датчик давления натяжения?
Выбирая датчик давления натяжения, необходимо в первую очередь определить, какая сила измеряется. Датчики силы делятся на механическую силу и пневматическую (гидравлическую) силу.
-
Принцип работы датчика давления
Датчику давления на самом деле уделяется все больше и больше внимания из-за его простой конструкции, превосходной линейности и стабильности, а также высокой точности выходного сигнала.
-
Обмен знаниями о датчиках крутящего момента
Датчик крутящего момента в настоящее время можно разделить на два типа: контактный и бесконтактный. Бесконтактный датчик крутящего момента также называют датчиком скользящего переменного крутящего момента.
-
Что такое датчик силы? Каковы его типы?
Сила является непосредственной причиной изменения движения материи. Датчики силы могут определять механические величины, такие как натяжение, тяга, давление, вес, крутящий момент, внутреннее напряжение и деформация.


